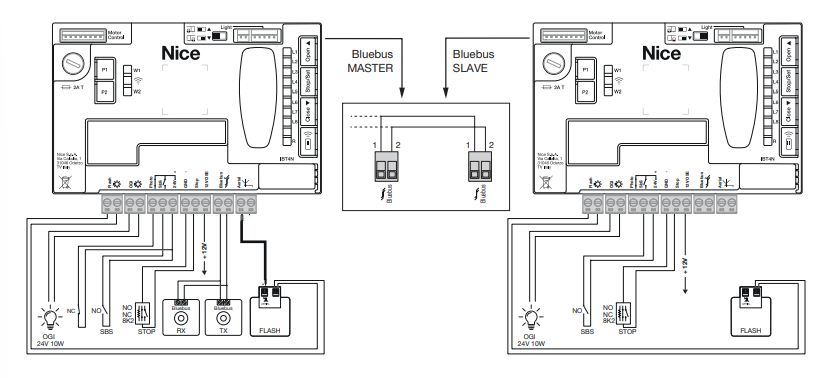
Einstellung von zwei Robus/Run-Motoren auf den Modus als übergeordnete und untergeordnete Einheit
Gehen Sie wie folgt vor:
- Trennen Sie die Antriebe von der Stromversorgung.
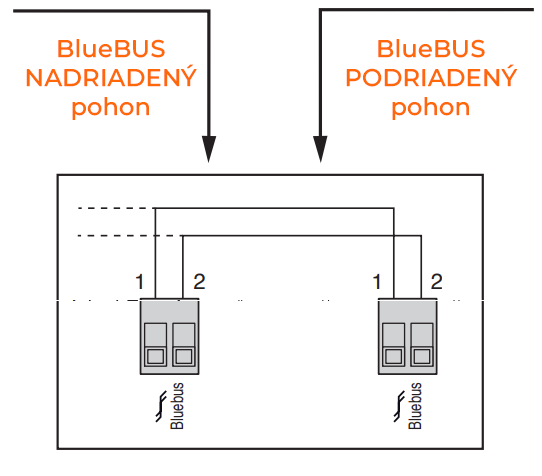
- Verbinden Sie die BlueBus-Klemmen mit einem zweiadrigen Kabel (linke Öffnung mit linker Öffnung, rechte mit rechter).
- Stellen Sie gegebenenfalls mit dem Schalter an der Steuerung die Öffnungsrichtung des Tors ein.
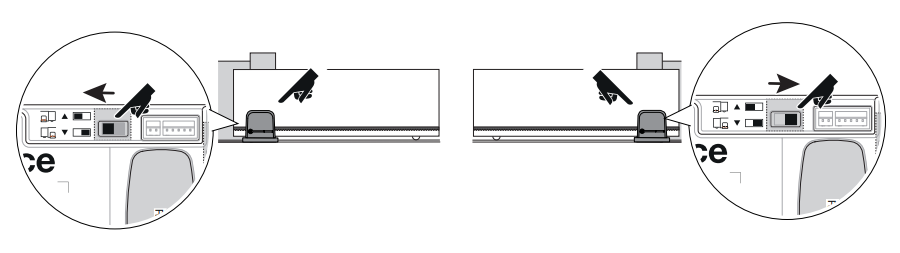
- An die Stromversorgung anschließen
- Stellen Sie den Modus der untergeordneten Einheit auf untergeordneten Einheit ein (für jeden Schritt haben Sie 10 Sekunden):
- Halten Sie die Taste STOP/SET gedrückt und lassen Sie sie los, sobald L1 zu blinken beginnt.
- Drücken Sie siebenmal die Taste CLOSE, bis die blinkende LED zu Position L8 wechselt.
- Drücken Sie einmal die Taste STOP/SET. Die LED L8 ändert ihre Blinkfrequenz und leuchtet anschließend dauerhaft (bzw. können L1+L2 oder L3+L4 blinken).
- Fertig.
- Ermitteln Sie die angeschlossenen Geräte an der untergeordneten Einheit:
- Halten Sie OPEN und STOP/SET gedrückt und lassen Sie die Tasten los, sobald L1+L2 gemeinsam schnell zu blinken beginnen.
- Nach kurzer Zeit hören sie auf zu blinken. Fertig.
- Ermitteln Sie die angeschlossenen Geräte an der übergeordneten Einheit:
- Halten Sie OPEN und STOP/SET gedrückt und lassen Sie die Tasten los, sobald L1+L2 gemeinsam schnell zu blinken beginnen.
- Nach kurzer Zeit hören sie auf zu blinken. Fertig.
- Ermitteln Sie die Flügelbewegung an der übergeordneten Einheit:
- Halten Sie STOP/SET und CLOSE gedrückt und lassen Sie die Tasten los, sobald L3+L4 gemeinsam schnell zu blinken beginnen.
- Die Antriebe sollten die Tore öffnen und schließen. Danach erlischt L3+L4, und der Vorgang ist abgeschlossen. Auch der Slave bewegt sich.